- 詳細解説
- 業界別IoTシステムの活用例
第13回
AI革命をサイバー空間から現実世界へ、
「フィジカルAI」で再定義する日本の産業競争力
生成AIに次ぐ、AIの次なる進化の波として、現実世界で自律的に動作する「フィジカルAI」が大きな注目を集めています。画面の中にとどまっていたAIがロボットや機械と融合し、物理的な作業を直接こなす時代が到来しつつあります。単なる自動化を超え、日本の産業競争力を強化するキーテクノロジーです。今回は、フィジカルAIの基礎知識から従来の産業ロボットとの違い、そして日本企業が勝つための戦略までを分かりやすく解説します。
出所:筆者がGoogleの生成AI「Gemini」を利用して作成
あらゆる機械が状況を的確に判断して動き、生活や社会の様々なシーンでロボットが働くーー。そんな近未来が到来しつつあります。
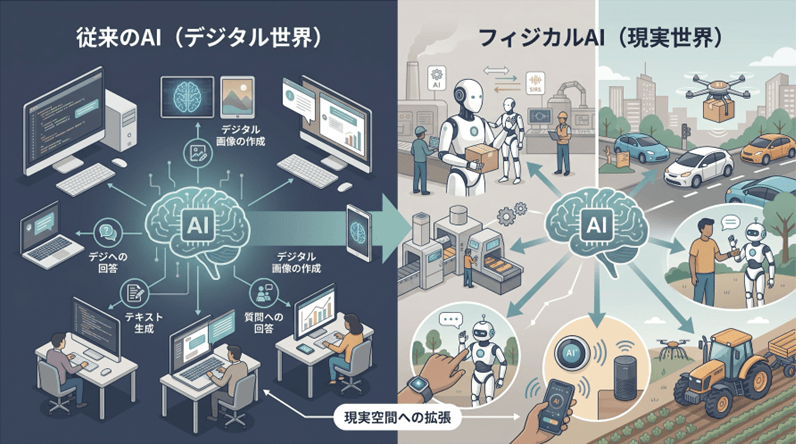
これまで生成AIなどの人工知能は、パソコンやスマートフォンなどの画面の中、いわゆる仮想空間(デジタル世界)の中でテキストや画像を処理するのが一般的でした。
しかし、AIを、私たちが生きる現実空間(フィジカル世界)にある物理的な機械やシステムに組み込み、直接管理・制御するための技術開発が活発に進められています。それが「フィジカルAI」と呼ばれる新たな技術トレンドです(図1)。人と共に働くヒューマノイドや、状況変化が激しい環境の中で自律的に動く機械を生み出す基幹技術として期待されています。
フィジカルAIとは何か —— 生成AIとの決定的な違い
現実世界は、物理法則や意図せぬ動きをする人間の動きなどが入り混じり、一体となって構成されています。そこで起きる現象や出来事は、複雑で、常に変化し、なおかつ先行きが不確定なものばかりです。これまでのAIでは、こうした現実空間で起きる現象・出来事を直接認識・理解して、複雑な行動を自律実行することはできませんでした。なぜなら、仮想空間内にある整ったデジタル情報で学習し、ネット上のデータを参照しながら推論していたからです。その解析結果や生成物を現実空間の中で活用する際には、別途、人間の認知能力や運動能力を介在させる必要がありました。
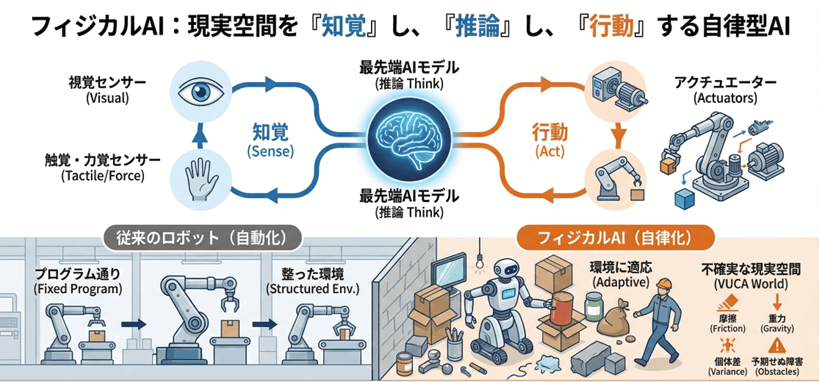
出所:筆者がGoogleの生成AI「Gemini」を利用して作成
AI開発に関する話題の中では、AGI(汎用人工知能)やASI(人工超知能)のように知的能力をより高度化していく進化に注目が集まりがちです。これに対しフィジカルAIは、AIに「身体性」を付与して、現実世界を「見て、理解し、判断して、行動する」ことを可能にします。最先端のAIモデルにセンサー(視覚、触覚、力覚)とアクチュエーター(モーター、駆動系)を統合することで、人間のような五感や運動能力を再現します(図2)。ロボットなどを制御する頭脳としてフィジカルAIを使うことによって、単なる自動化とは一線を画する知的で柔軟な能力を実現します。
従来の産業ロボットは、あらかじめ手順・軌道・条件を指定(ティーチング)したプログラムを基に、指示に従って正確に動く自動化機械でした。一方、フィジカルAI搭載ロボットは、目的達成に向けて、行うべき行動を自ら考え、環境の変化に対応しながら、手順や挙動を変更・調整して作業を自律実行します。この点が、従来制御技術に基づくロボットとの最大の違いになります。フィジカルAIは、現実世界が持つ変動性・不確実性・複雑性・曖昧性(近年、こうした現実世界の性質は「VUCA」と呼ばれています)などの性質に柔軟に対処する、人間の行動を再現できる技術であると言えます。すでに、その基礎技術の開発や応用であるヒューマノイドが続々と開発されるようになりました(図3)。
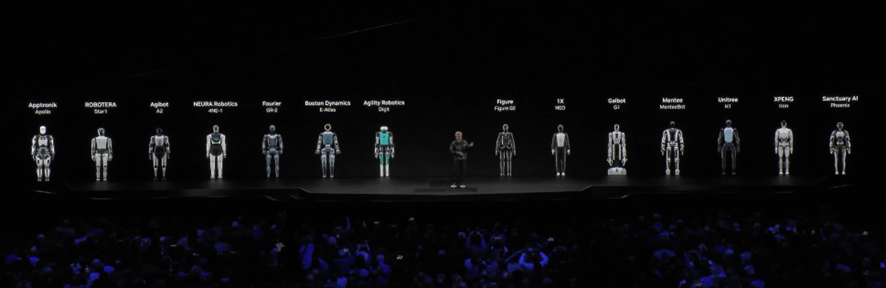
出所:NVIDIA CEO Jensen Huang Keynote at CES 2025
なぜ今、フィジカルAIに注目が集まるのか —— 社会的・経済的インパクト
フィジカルAIは、日本社会が抱える様々な課題の解決手段や、日本の産業界が持つ強みを強化・拡張する手段として期待されています(図4)。
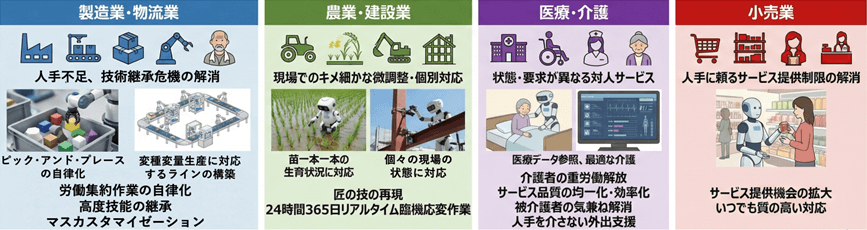
出所:筆者がGoogleの生成AI「Gemini」を利用して作成
日本の製造業や物流業などの現場では、人手不足が顕在化してきました。特に、少子高齢化の影響から、高度な技能を持つ熟練した人材の不足が目立ってきています。こうした人材が持つ属人的な知見やスキルは、日本の産業界の強みを生み出す要因となっていました。このため、人手不足になっても代わりの人材がおらず、事業の存続自体が危ぶまれる企業が出てきています。このような存続の危機に瀕している高度な作業を、機械が代行し技能継承していく手段として、フィジカルAI搭載ロボットの活用が期待されています。フィジカルAI対応ロボットならば、単に人材を補うだけでなく、変種変量生産やニーズに応じた仕様の製品を作り分ける「マスカスタマイゼーション」も実現する可能性があります。
農業と建設も、製造業と同様に人手不足が問題になっている分野です。ただし、生産環境が整えられ、製品仕様が規格化される製造業とは異なる自動化を困難にする固有の事情がありました。これらの業界の作業の特徴は、一見同じ作業を繰り返しているように見えても、現場の状況に応じてキメ細かな微調整・個別対応が求められることです。例えば、農作業で世話をする作物は生き物であるため、苗一本一本の生育状況に合わせて適切な作業を行う必要があります。建設現場も、同じ工程の繰り返しであったとしても現場環境は千差万別であり、農業の現場と同様の事情を抱えています。こうした個別対応の自動化・自律化もフィジカルAI搭載ロボットによって可能になり、しかも24時間365日無休の作業が行えるようにもなります。
人間を対象にした作業が頻繁に発生する医療・介護・小売などの現場でも、状態や要求が異なる人を対象にした臨機応変なサービス提供が求められます。さらには、キメ細かな対応が、サービスとしての価値を左右する大きな要因となっています。こうした背景から、これらの業種では、あらゆる作業が人手で対応されてきました。しかし、一方では、人手作業であるがゆえのサービス品質の不均一、非効率、サービス提供の制限が生じやすい面もあります。こうした業種でのサービス提供において、スキルの高い人材の対応を学んだフィジカルAIの活用が最も期待されています。
フィジカルAIを支える4つの要素技術
フィジカルAIの実現には、以下のような大きく4つの要素技術を組み合わせたシステムの導入が求められてきます(図5)。
出所:筆者が作成
1番目は、現実世界を把握するための「高度センシング技術」と「マルチモーダル統合技術」です。状態や状況、挙動を把握するためには、多様なセンサーが必要になります。具体的には、カメラ、LiDAR、ミリ波レーダー、超音波レーダーなどの光学・電波系センサー、さらには加速度/角速度センサー、触覚・近接覚センサー、トルク・力覚センサーなどを、必要に応じて使い分けることになります。人間が五感をフル活用して周辺環境を把握しているように、環境をより正確に把握するためには、複数種類のセンサーで収集したデータをミリ秒単位で同期・融合させながら総合的に判断する必要があります。複数種類のセンサー情報を統合して、多角的見地から判断するマルチモーダル統合技術は、「センサーフュージョン」と呼ばれています。
2番目は、フィジカルAIの中核となる「基盤モデル」と「世界モデル」です。未経験のシーンでも安全な動きをするために、自然言語と視覚・行動データなどの情報を結合して学習・推論できる「マルチモーダル基盤モデル」と、物理法則(重力、反発、慣性、流体挙動など)を学習してモノと周囲環境の変化を予測する「世界モデル」が必要になってきます。これらは、従来の産業ロボットで不可欠だった事前のティーチングの代わりに、未知の物体や環境に対しても指示文や文脈から自律的に行動計画を立案するために必要な要素です。ロボットなどが現実空間の中で不用意に動くと、周辺にある機器を破損したり、人身事故につながったりするリスクがあります。しかし、世界モデル内で行動の結果を先読みしておけば、たとえ未経験のシーンに直面したとしても、安全な軌道生成と高速な意思決定が可能になります。
3番目は、機械の適切な制御条件を導き出すための「シミュレーション環境」と「デジタルツイン」です。世界モデルでも現実世界で起きることを予測できますが、データ学習によって過去の傾向からパターンを推測するため、きっちりと起きる現象の詳細を検証することが苦手です。このため、重力や摩擦といった物理法則を厳密に計算するデジタルモデルや、そこにセンサーで収集した情報を反映させるデジタルツインの併用が必要になってきます。これにより、行動する前に、どのような現象が起き得るのか網羅的に検証できます。さらに、デジタルモデルを利用して、様々な条件の下でシミュレーションしておき、その結果を学習データとして活用することで、基盤モデルや世界モデルの精度を高めることができます。こうしたデジタルモデルで学習したAIを現実世界の実機に適用する技術は、「Sim2Real」と呼ばれています。
4番目は、機械を制御するメカニズムとしての「エッジ推論」と「組込みハードウェア」です。これは、ロボットや自律移動体などの筐体内に搭載された機構を管理・制御する、超低消費電力・高効率なコンピューティング基盤を指します。これらは、既存の産業ロボットや自動化機械に利用されている制御システムと大きな違いはありません。ただし、近年では、AI関連処理を効率よく実行するために最適化されたプロセッサ・コア「NPU(Neural Processing Unit)」を統合したマイコンなど、AI処理能力を強化した組込みシステムの導入が求められています。さらに、エッジ側だけでなくクラウド側でも高度なAI処理を実行するためには、超低レイテンシと決定論的リアルタイム性(同一条件ならば常に同じ遅延と順序で通信が行われる予測可能なリアルタイム動作)を実現したネットワーク技術も必要になってきます。
日本企業の勝ち筋 —— ロボット・FAに日本の強みである暗黙知・現場力を組込み
日本政府は、2026年7月21日に閣議決定した「日本成長戦略(いわゆる『骨太の方針2026』)」の中で、戦略17分野に2040年度までに官民で総額370兆円超を投資し、日本の産業を成長させる方針を示しました。日本企業の技術・事業の競争力を高める素地があり、同時に社会課題の解決や経済成長に大きな貢献ができる集中投資すべき技術領域を明確にしたものです。この中で、フィジカルAIを、最大投資先であるAI・半導体分野の中核(筆頭)として位置付けています(図6)。
出所:筆者が作成
これまで日本企業は、明文化されていない暗黙知・現場力を強みにして、競争力の高い、高品質で高性能な製品を効率的に開発・生産し、世界に供給してきました。こうした強みの多くが、明文化されない経験に裏打ちされた熟練者個人に帰着する知見・スキル、あるいは現場のチームの間で継続的に行ってきた改善活動の成果で得られた知恵として蓄積されています。フィジカルAIを活用すれば、こうした日本の強みをシステム化し、安定的に競争力の高い成果を出し続ける仕組みを築き、横展開できる可能性があります。日本政府がフィジカルAIを重視している背景には、こうした文脈から、日本の強みを拡張し、より確かなものにしたいという狙いがあります。
さらに、日本には、産業ロボットやファクトリーオートメーション(FA)、社会インフラの管理システムなどの領域に、世界をリードする技術を保有する企業が数多くあります。フィジカルAIを発展・実用化する素地があり、同時に対象市場で強い既存ビジネスを持つがゆえに、フィジカルAIの技術開発とビジネス展開では負けられない状況にあります。加えて、モーター・減速機制御、高精度アクチュエーター、センサー技術など、フィジカルAI応用機器とその構成部品に関する高度で精密なメカトロニクスの技術の蓄積もあります。フィジカルAIは、こうしたビジネスを包括的に拡張・強化・成長させる新機軸の成長テーマであると言えます。
ただし、既存の日本のロボットメーカーやFAシステムメーカーが、フィジカルAI時代に競争力の高いビジネスを展開できることが約束されているわけではありません。フィジカルAIの要素技術のうち、「基盤モデル」と「世界モデル」、「シミュレーション環境」と「デジタルツイン」の技術開発とシステム構築では、米国や中国の企業がはるかに先行しているからです。日本の強みは、暗黙知や現場力といった学習データを高品質・大量に保有していること、さらには「高度センシング技術」と「マルチモーダル統合技術」、「エッジ推論」と「組込みハードウェア」の領域になります。AIモデルに強い米国企業などと連携しながら、強みを発揮できるポジションを確実に獲得していくことが日本企業にとっての勝ち筋になりそうです。
※このWebサイトで使用している会社名や製品名は各社の登録商標または商標です。
※本文中に™ および ® マークは表記していません。
※図は、米Googleの生成AI「NotebookLM」を利用して筆者が作成したものです。
プロフィール
伊藤 元昭氏 株式会社エンライト 代表
技術者として3年間の半導体開発、日経マイクロデバイスや日経エレクトロニクス、日経BP半導体リサーチなどの記者・デスク・編集長として12年間のジャーナリスト活動、コンサルタントとして6年間のメーカー事業支援活動などを経て、2014年に独立して株式会社 エンライトを設立。